
AI
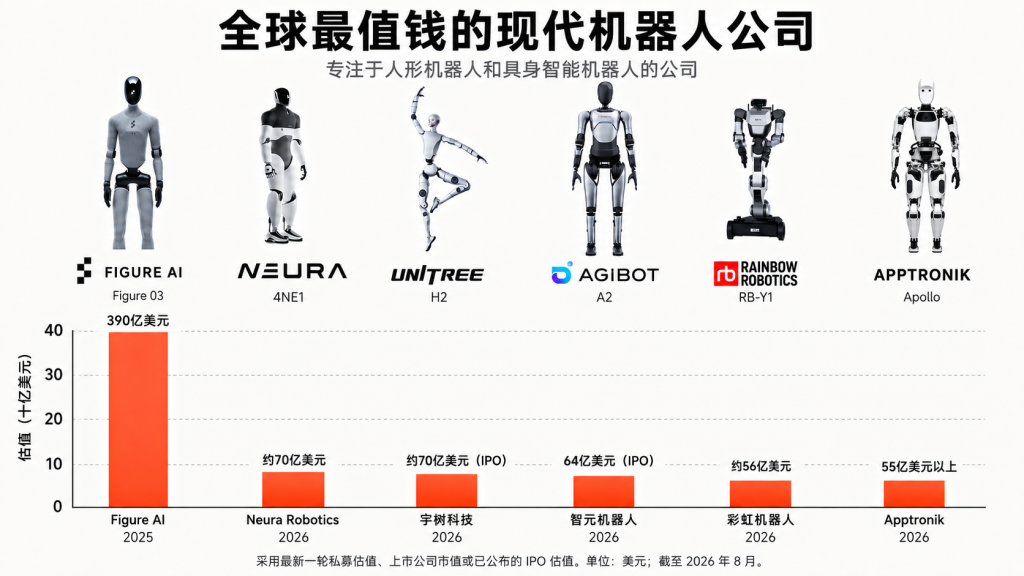
全球最值钱的现代机器人公司
(表格翻译自网络,不代表网站观点) 整体来看,Figure AI的私人估值明显领先。 彩虹机器人是这六家公司中目前唯一已经正式挂牌交易、能够计算实时市值的企业。 宇树科技…
(表格翻译自网络,不代表网站观点) 整体来看,Figure AI的私人估值明显领先。 彩虹机器人是这六家公司中目前唯一已经正式挂牌交易、能够计算实时市值的企业。 宇树科技…
魔法原子EchoPolicy-0以75.4%操作成功率登顶MolmoSpaces Combined榜单,统一框架形成观察到验证的操作闭环。
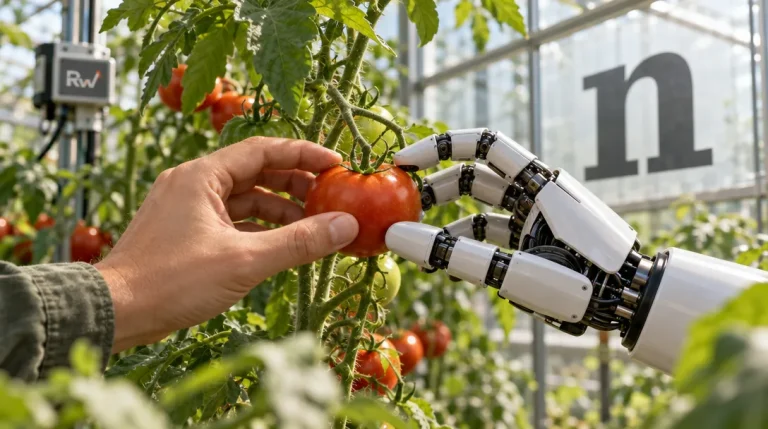
Nature Will 公布 Natura-1,一个 500 亿参数的机器人手部控制基础模型,能把语言模型指令转成物理动作,让机器人告别固定动作时代。
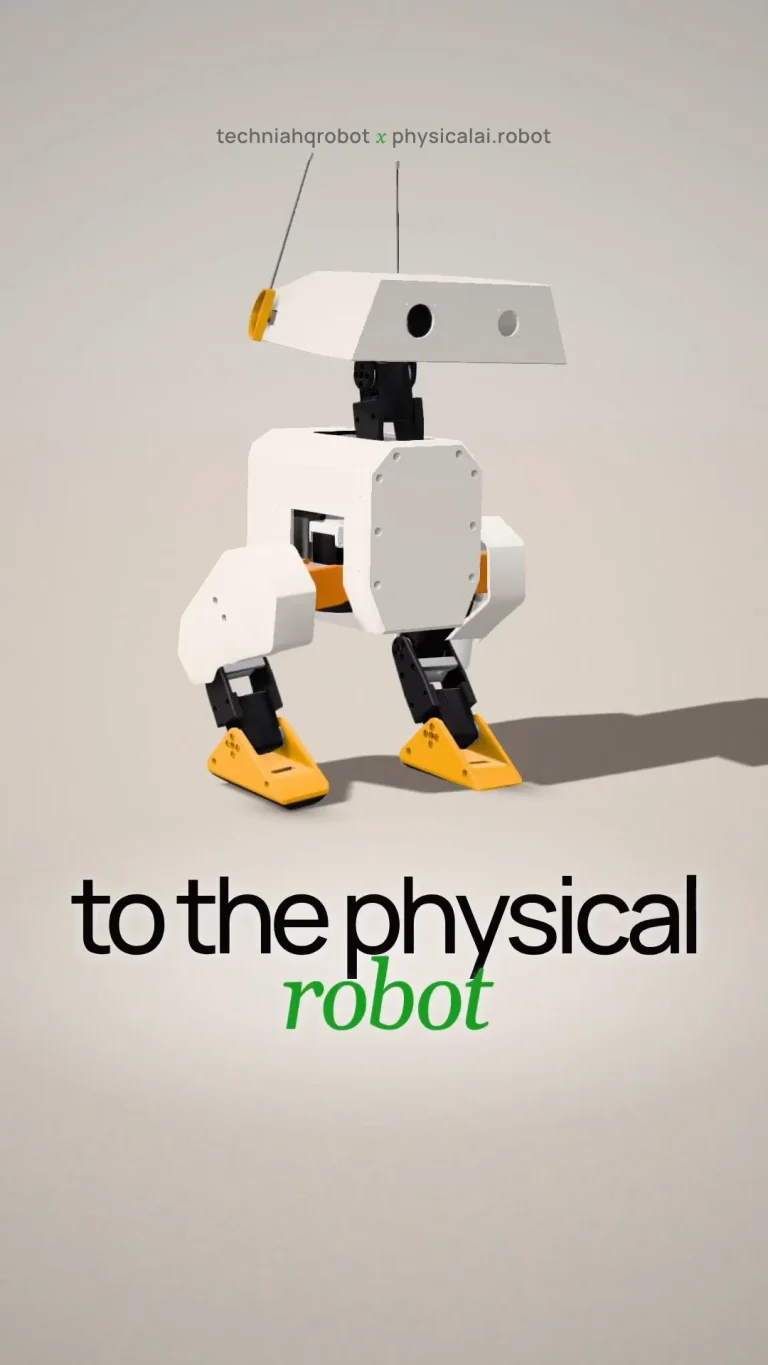
开源机器鸭 Open Duck Mini V2 来了,行走控制在 MuJoCo Playground 里做强化学习训练,仓库公开了 CAD、零件清单、代码与搭建指南。
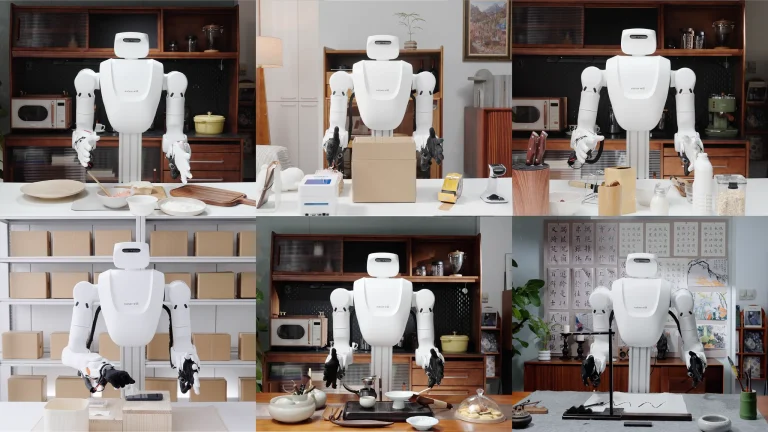
NatureWill 发布 Natura-1,称其是为物理世界打造的首个通用基础模型,500 亿参数 MoE,能零样本把自然语言指令变成灵巧手行动。
智梦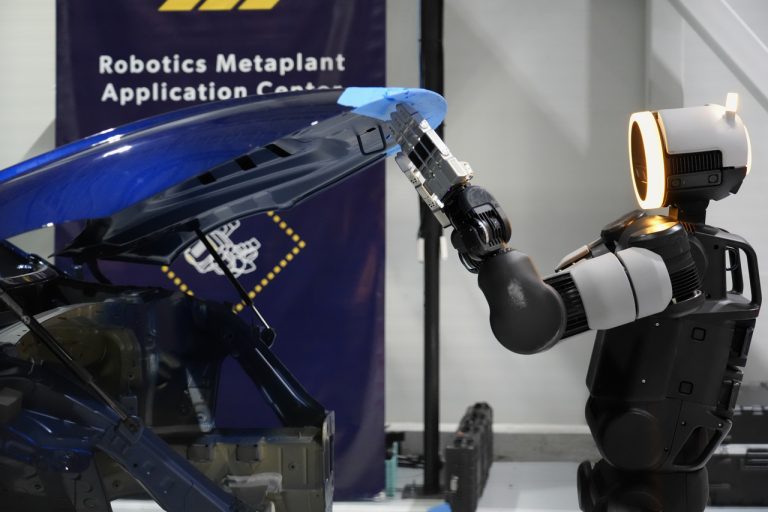
Atlas 用四指方案应对工厂作业,Optimus 保留五指换取通用潜力,却让手部装配成了量产瓶颈,人形机器人灵巧手路线出现分化。
智梦
Meta 发布新一代前沿 AI 模型 Muse Wonder,称已追平 OpenAI 与 Anthropic,分快速版与完整版两个版本,付费订阅者先在个人智能体应用 Muse 里用上。
智梦
RoboStrategy 10 月 13 日在纽约举办机器人创始人论坛,Apptronik 等创始人上台,并与 Dyna Robotics 人形机器人一起敲响纳斯达克闭市钟。
智梦
 3D打印
这年头扫地机器人遍地都是,其中带激光雷达、摄像头的比较智能。但是价格却高居不下,摄像头上传影像到云端,导致隐私泄露,另外过了质保期维修困难。这些对极客们来说实在不能忍,于是发起了…
 3D打印
太可爱了,这是一只开源3D打印四足机器人 可以做出打招呼、俯卧撑、步行、转弯、跳舞等动作 基于ESP8266开发板,具有8自由度 如果能接入当前大热的AI大模型,秒变智能机器人,那简直不要太酷了…
 具身智能
没电了?插上插头饱餐一顿! 不开心?逗下猫主子瞬间开心! 打开冰箱拿个冷饮、擦桌子、打扫房间 这只家务机器人全面开源了,成本不到4千,因为它的结构非常简单,两只3D打印机械手、一架简易…
以机器人视角预测未来场景,并研究视频到动作转换的...
查看资料能力 机器人第一视角未来预测
局限 当前 NEO 模型未在本次资料中确认可公开下载
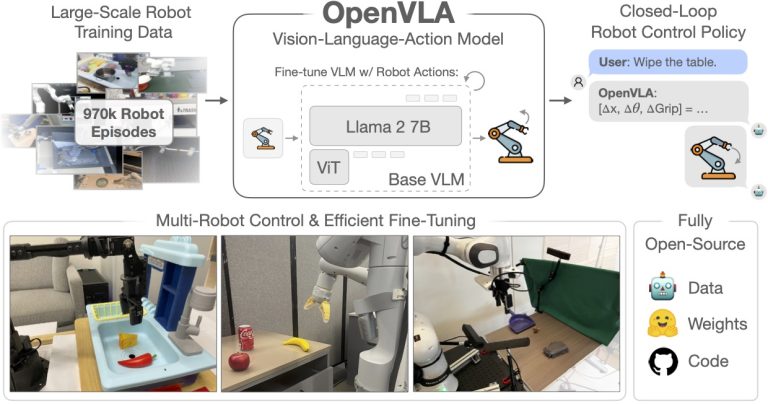
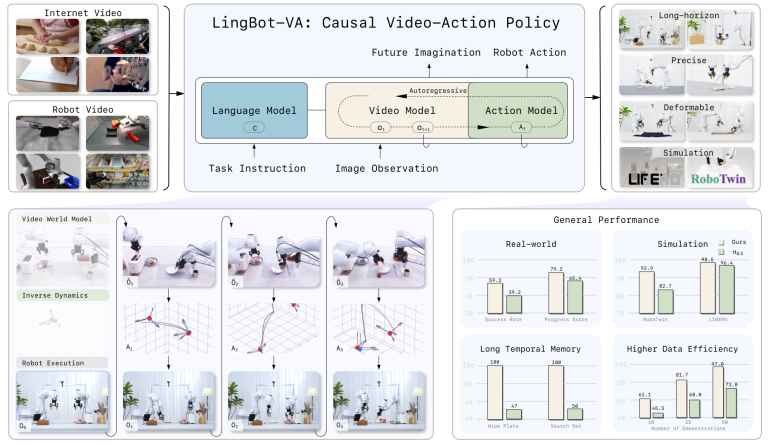
将视频预测和动作推理结合的因果视频动作世界模型。
查看资料能力 联合视频与动作建模
局限 注意力模式、检查点配置与硬件环境需要对应
包含 SONIC 等模型、训练与部署流程的人形机...
查看资料能力 人形机器人全身运动控制
局限 机器人控制频率、网络协议与电机增益有明确版本要求


