AI
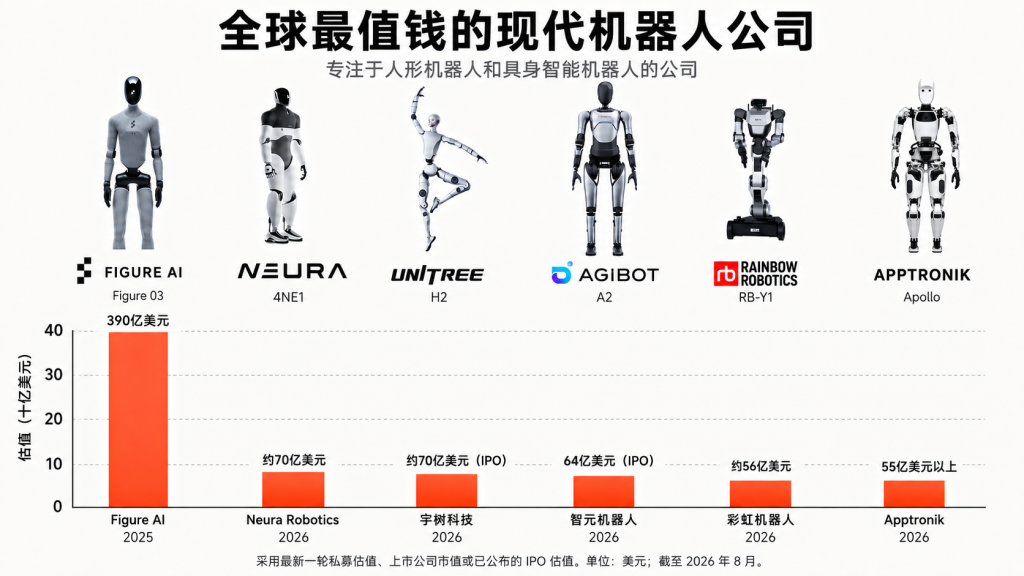
全球最值钱的现代机器人公司
(表格翻译自网络,不代表网站观点) 整体来看,Figure AI的私人估值明显领先。 彩虹机器人是这六家公司中目前唯一已经正式挂牌交易、能够计算实时市值的企业。 宇树科技…
(表格翻译自网络,不代表网站观点) 整体来看,Figure AI的私人估值明显领先。 彩虹机器人是这六家公司中目前唯一已经正式挂牌交易、能够计算实时市值的企业。 宇树科技…
后摩智能联合腾讯混元、商汤科技、面壁智能等企业发起 Agent Computer 端侧智能共创计划,并开源已适配三大主流 CPU 架构的 AI 生态软件。
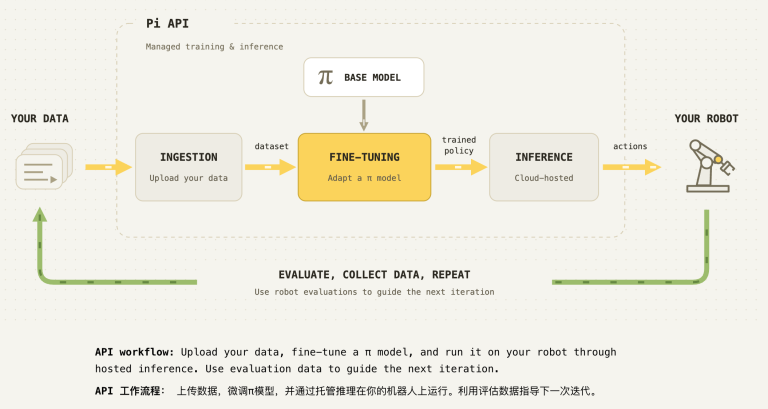
PI 开放机器人大脑 API,上传任务数据即可在云端训练适配模型并驱动机器人,演示中约一分钟做出汉堡,展示完整链路。
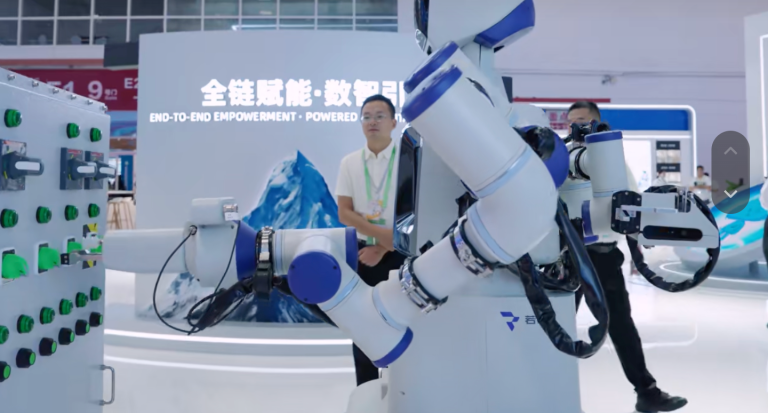
若愚机器人大脑获亿元融资,资金用于迭代若愚九天机器人大脑;搭载该大脑的揽月防爆本体已推出自主加油场景方案。
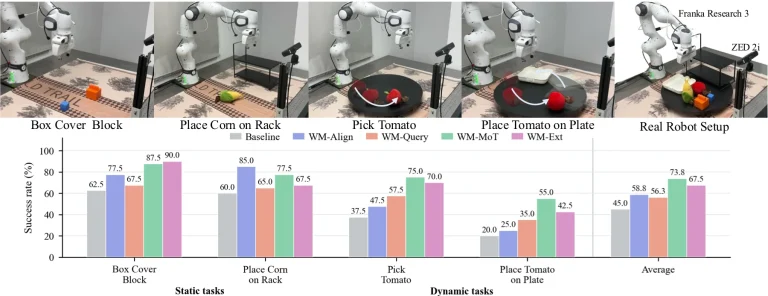
一篇新论文给机器人加上“世界模型”,动手前先预演未来。对比发现2D语义表征最稳,解耦设计对预训练VLA更友好,真机成功率从45%提到73.8%。
智梦
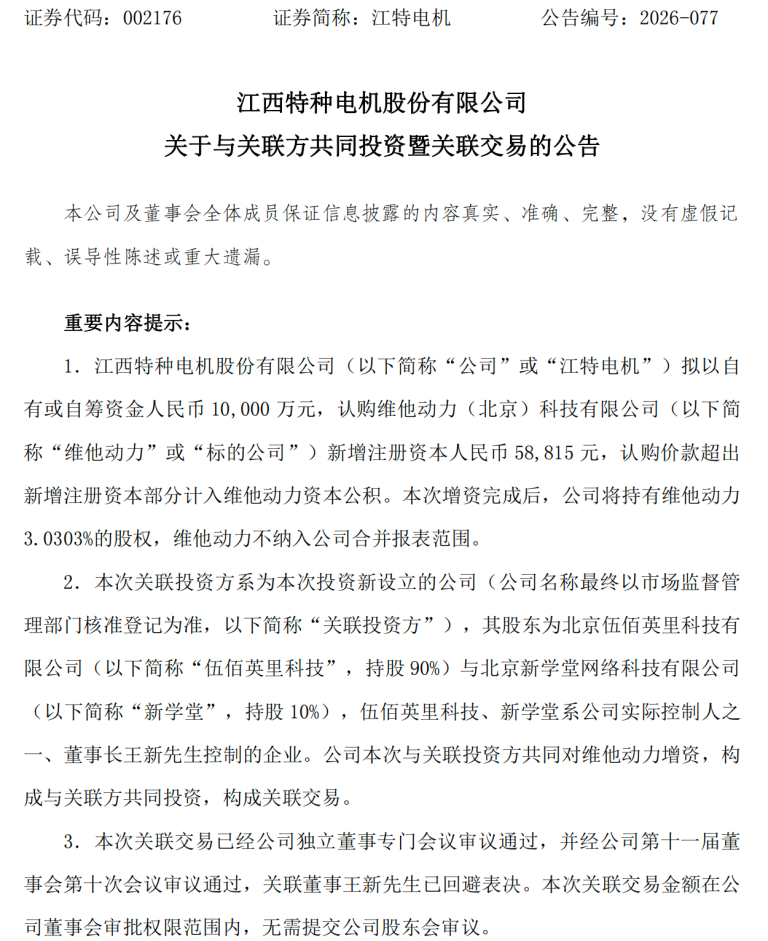
江特电机拟与关联投资方共同向维他动力增资 3 亿元,参与其 Pre-A+++ 轮融资,投前估值 30 亿元。增资完成后,双方预计分别持股 3.0303% 和 6.0606%。
智梦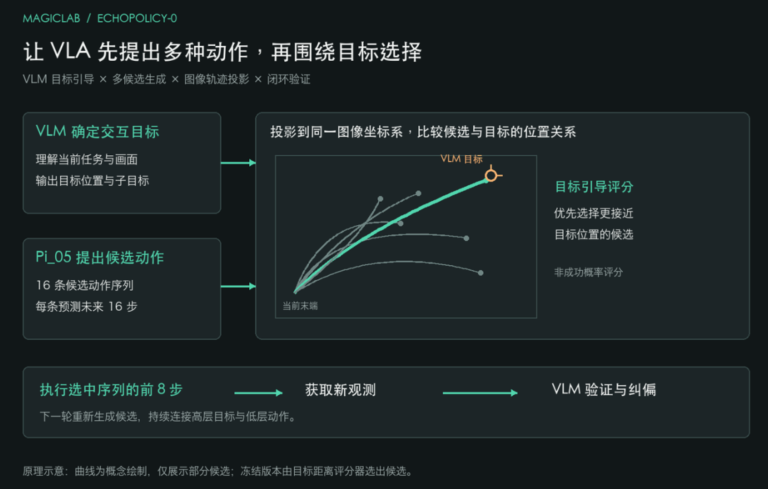
魔法原子EchoPolicy-0以75.4%操作成功率登顶MolmoSpaces Combined榜单,统一框架形成观察到验证的操作闭环。
智梦 3D打印
这年头扫地机器人遍地都是,其中带激光雷达、摄像头的比较智能。但是价格却高居不下,摄像头上传影像到云端,导致隐私泄露,另外过了质保期维修困难。这些对极客们来说实在不能忍,于是发起了…
 3D打印
太可爱了,这是一只开源3D打印四足机器人 可以做出打招呼、俯卧撑、步行、转弯、跳舞等动作 基于ESP8266开发板,具有8自由度 如果能接入当前大热的AI大模型,秒变智能机器人,那简直不要太酷了…
 具身智能
没电了?插上插头饱餐一顿! 不开心?逗下猫主子瞬间开心! 打开冰箱拿个冷饮、擦桌子、打扫房间 这只家务机器人全面开源了,成本不到4千,因为它的结构非常简单,两只3D打印机械手、一架简易…
 Nature Will
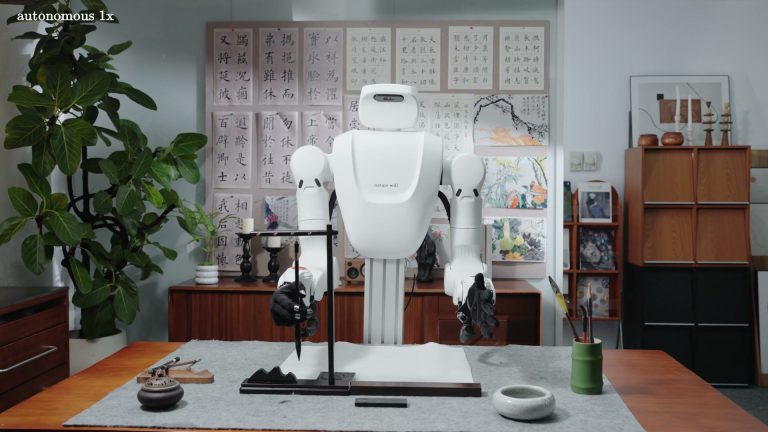
Natura-1 是 Nature Will 的首个通用物理世界基础模型:500 亿参数 MoE 架构,预训练于超过一百万小时人类自我中心经验,结合少量机器人数据后训练,可在 100 毫秒控制环内驱动...
RoboHive 是基于 MuJoCo 的统一机器人学习仿真框架,以 OpenAI Gym API 提供手部灵巧操作、机械臂操作、肌肉骨骼控制和多任务等环境套件,兼容 Stable Baselines...
 NVIDIA
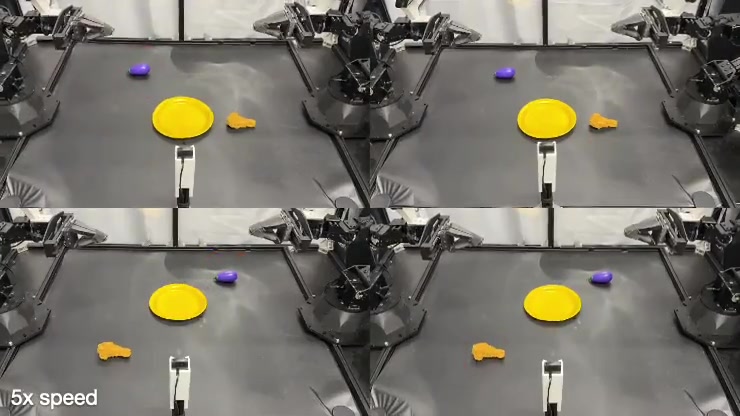
把视频世界模型微调为视觉运动策略,同时预测动作、未来状态和价值。
 Meta
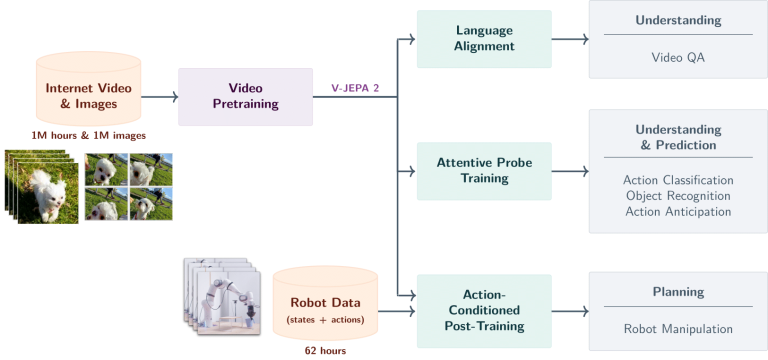
在潜在特征空间预测视频,并用于动作理解与机器人规划的世界模型系列。
NVIDIA基于 Isaac Sim 的机器人学习与仿真框架。
ROS 2 机器人导航框架与系统。
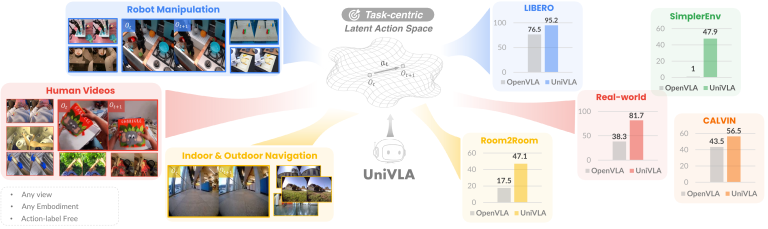
从跨形态视频学习任务相关潜在动作的视觉语言动作模型。
 Hugging Face
面向较低算力机器人研究、与 LeRobot 工具链集成的紧凑 VLA 模型。