仿真与训练

RoboHive

RoboHive 是基于 MuJoCo 的统一机器人学习仿真框架,以 OpenAI Gym API 提供手部灵巧操作、机械臂操作、肌肉骨骼控制和多任务等环境套件,兼容 Stable Baselines、RLlib、TorchRL、AgentHive 等训练框架。
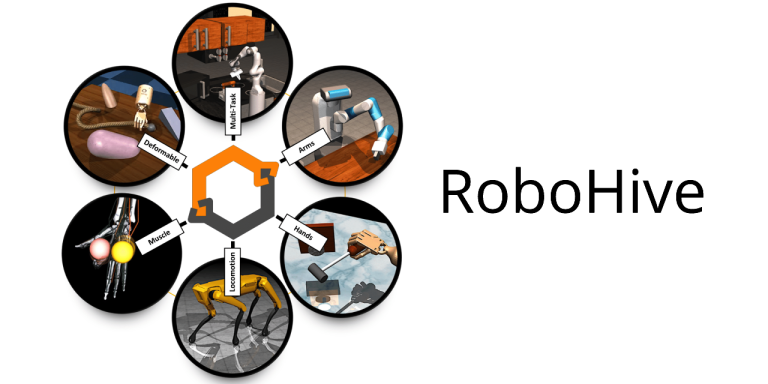
RoboHive
机构/作者vikashplus
验证环境仿真

验证条件与证据

页面说明 RoboHive 基于 MuJoCo 物理引擎提供仿真环境,并以 FrankaReachRandom-v0 作为示例环境;仓库内容为仿真基准与任务套件,未报告真实机器人验证结果。

核心能力

  • 基于 MuJoCo 的 OpenAI Gym 兼容环境集合
  • 提供手部灵巧操作、机械臂操作、肌肉骨骼控制、多任务等套件
  • 支持 Stable Baselines、RLlib、TorchRL、AgentHive 等训练框架
  • 提供 pip 与源码可编辑安装方式,并附带 Colab 演示

能力局限

  • TCDM Suite 标记为 WIP,可能尚未稳定。
  • ROBEL Suite 标记为 Coming soon,暂时不可用。

技术资料

输入
MuJoCo 物理仿真环境;OpenAI Gym 风格观测与动作接口;可选 R3M、RRL、VC 视觉编码器作为安装依赖。
输出
用于智能体训练的标准化仿真环境、任务套件及基准评估接口。
适用任务
手部灵巧操作(ADROIT)、机械臂操作、肌肉骨骼控制(Myo/MyoDM)、多任务操作(RelayKitchen)、TCDM 灵巧操作基准,以及规划中的 ROBEL 真实机器人基准。
适用平台/硬件
MuJoCo 物理引擎、OpenAI Gym API 接口、多个仿真任务套件
技术栈与依赖
MuJoCo;Python;OpenAI Gym API;可接入 Stable Baselines、RLlib、TorchRL、AgentHive

公开范围与许可证

代码
公开 GitHub 仓库,可通过 git clone --recursive 获取源代码。
权重
未核对
数据
未核对
硬件
未核对

资料介绍

RoboHive 是一套基于 MuJoCo 物理引擎的机器人学习仿真环境集合,通过 OpenAI Gym API 暴露,兼容 Stable Baselines、RLlib、TorchRL、AgentHive 等智能体训练框架。安装后可使用 robohive_init 初始化,并通过示例命令运行 FrankaReachRandom-v0 环境。当前提供手部灵巧操作、机械臂操作、肌肉骨骼控制、多任务等套件,包含 ADROIT、RelayKitchen、TCDM 等基准,ROBEL 套件即将推出。

使用与复现资料

  • 使用 pip install robohive 安装 RoboHive。
  • 运行 robohive_init 初始化 RoboHive。
  • 使用 python -m robohive.utils.examine_env -e FrankaReachRandom-v0 演示环境。
  • 可编辑安装:git clone --recursive https://github.com/vikashplus/robohive.git
  • cd robohive
  • pip install -e .

资料来源

内容合作 · 项目交流

欢迎开发者、团队与我们联系,一起推动 AI 与机器人领域的优质内容创作与交流。