PHYSICAL AI
物理 AI
模型、世界模型与让机器人行动起来的技术
世界模型JST-2 是 Viggle 的物理原生世界基础模型,将场景、角色和运动统一到共享的 3D 世界中,以交互速度生成和扩展 3D 场景。
技术栈 · Joint Space-and-Time (JST) 架构;Physics-Native Tokens;3D Gaussian splats;NVIDIA B200 推理
 Nature Will
机器人模型Natura-1 是 Nature Will 的首个通用物理世界基础模型:500 亿参数 MoE 架构,预训练于超过一百万小时人类自我中心经验,结合少量机器人数据后训练,可在 100 毫秒控制环内驱动...
技术栈 · 统一数据湖仓、分布式训练引擎、Rust 编排层、CUDA 内核、50B MoE 架构。验证环境 · 真机
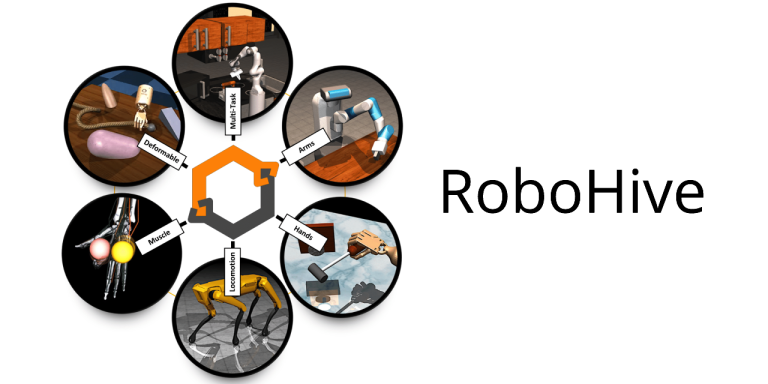
仿真与训练RoboHive 是基于 MuJoCo 的统一机器人学习仿真框架,以 OpenAI Gym API 提供手部灵巧操作、机械臂操作、肌肉骨骼控制和多任务等环境套件,兼容 Stable Baselines...
技术栈 · MuJoCo;Python;OpenAI Gym API;可接入 Stable Baselines、RLlib、TorchRL、AgentHive验证环境 · 仿真
 NVIDIA
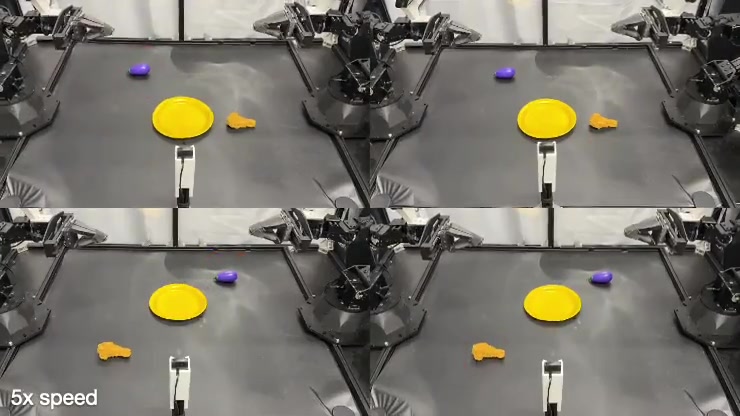
机器人模型把视频世界模型微调为视觉运动策略,同时预测动作、未来状态和价值。
技术栈 · PyTorch、Cosmos Predict2、Docker验证环境 · 仿真与真机
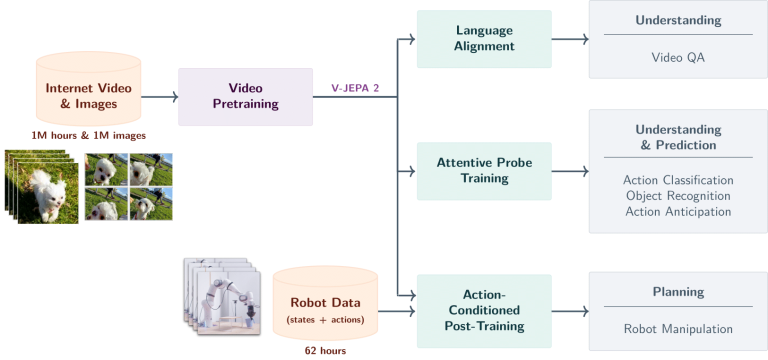 Meta
世界模型在潜在特征空间预测视频,并用于动作理解与机器人规划的世界模型系列。
技术栈 · PyTorch、JEPA验证环境 · 仿真与真机
 NVIDIA
仿真与训练基于 Isaac Sim 的机器人学习与仿真框架。
技术栈 · Isaac Sim;具体版本按分支核对验证环境 · 仿真
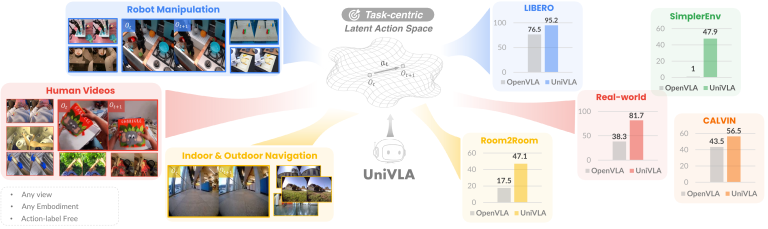
机器人模型从跨形态视频学习任务相关潜在动作的视觉语言动作模型。
技术栈 · PyTorch、潜在动作模型、VLA验证环境 · 仿真与真机
 Hugging Face
机器人模型面向较低算力机器人研究、与 LeRobot 工具链集成的紧凑 VLA 模型。
技术栈 · PyTorch、LeRobot验证环境 · 仿真与真机
 1X Technologies
世界模型以机器人视角预测未来场景,并研究视频到动作转换的世界模型。
技术栈 · 视频扩散模型、逆动力学模型验证环境 · 真机
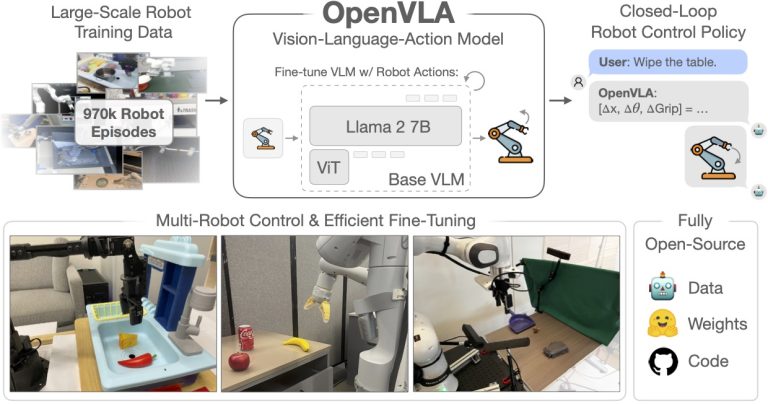
机器人模型将相机图像和语言指令转成机器人动作的开放视觉语言动作模型。
技术栈 · PyTorch、Transformers、RLDS验证环境 · 仿真与真机
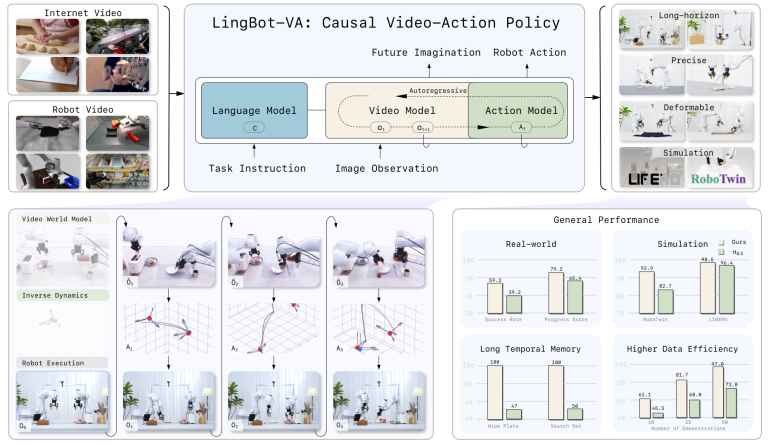 蚂蚁灵波
世界模型技术栈 · PyTorch、扩散模型、LeRobot 数据格式验证环境 · 仿真
