
机器人模型
Natura-1
Natura-1 是 Nature Will 的首个通用物理世界基础模型:500 亿参数 MoE 架构,预训练于超过一百万小时人类自我中心经验,结合少量机器人数据后训练,可在 100 毫秒控制环内驱动 20 自由度灵巧手,完成复杂自然语言指令、零样本泛化和长时间多阶段任务。页面展示了真实双臂机器人基准得分与多个操作案例。
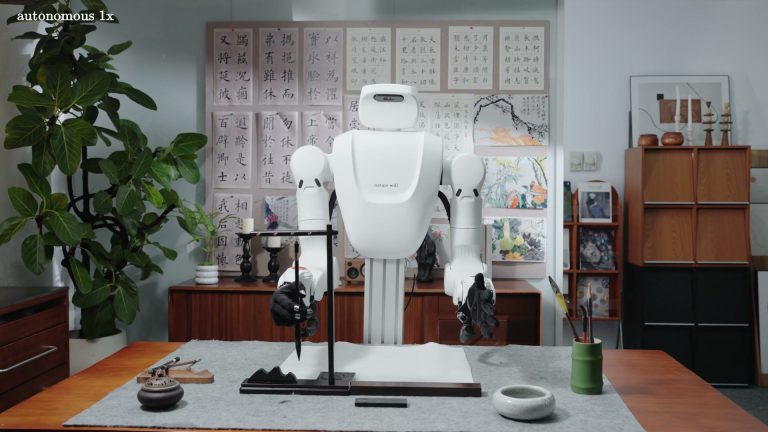
Natura-1 是 Nature Will 的首个通用物理世界基础模型:500 亿参数 MoE 架构,预训练于超过一百万小时人类自我中心经验,结合少量机器人数据后训练,可在 100 毫秒控制环内驱动 20 自由度灵巧手,完成复杂自然语言指令、零样本泛化和长时间多阶段任务。页面展示了真实双臂机器人基准得分与多个操作案例。
品牌:Nature Will
页面报告在真实双臂机器人(ROKAE AR5 配 Wuji 手)上评估;在 12 个能力维度基准中 Natura-1 Base 得 53.4、Agentic 得 59.1,而 π0.5 与 GPT-6-Astra 在同样灵巧手平台未得分(抓夹平台分别 13.5 和 16.7);另有长时任务、零样本指令跟随和涌现行为演示。
Nature Will 发布 Natura-1,是其首个面向物理世界的通用基础模型。该模型为 500 亿参数混合专家(MoE)架构,在超过一百万小时以自我为中心的人类经验上预训练,并结合少量机器人数据进行后训练;它接收语言和视觉输入,在 100 毫秒控制环内驱动 20 自由度灵巧手。页面展示了在真实双臂机器人上的基准、长时任务、零样本指令跟随与涌现行为等结果。
据 X 帖子列出的演示,灵巧手把眼镜放进盒子、展开毛巾,以及握住…
据 Nature Will 发布称,Natura- 1 能按自然…
Nature Will 公布 Natura-1,一个 500 亿…
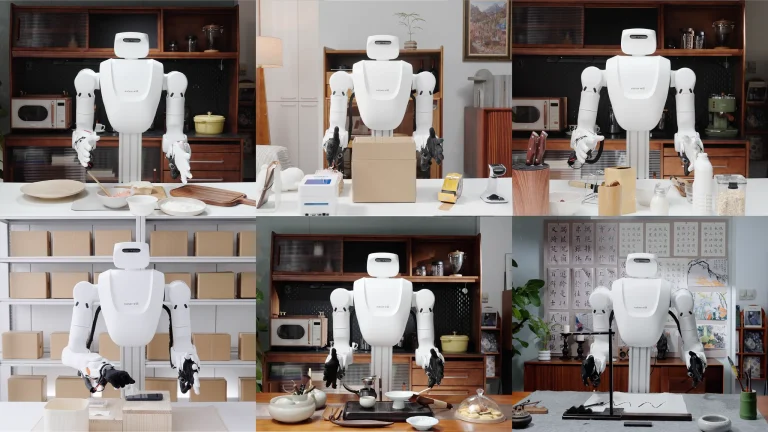
NatureWill 发布 Natura-1,称其是为物理世界打…
据 AmControo 的原帖说,Nature Will 在 1…
NatureWill 在 X 上发布 Natura-1,称其是为…