
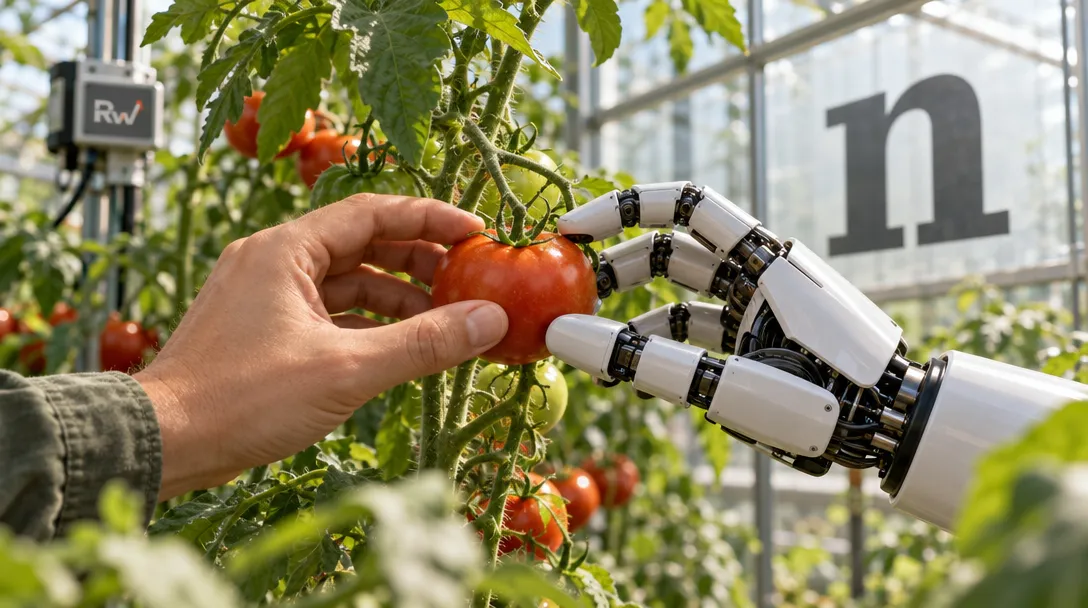
Nature Will 在 10 月 13 日公布了 Natura-1,一个 500 亿参数的机器人手部控制基础模型。据 AmControo 的原帖说,它能把语言模型指令转成物理动作。
如果说过去的机器人大多靠预先写好的固定动作干活,Natura-1 走的是另一条路:用语言模型理解指令,再把指令变成灵巧手的物理动作。手部控制交给基础模型之后,同一只手理论上能接下更多不同任务,而不必为每个动作单独编程。
正文完
Nature Will 在 10 月 13 日公布了 Natura-1,一个 500 亿参数的机器人手部控制基础模型。据 AmControo 的原帖说,它能把语言模型指令转成物理动作。
如果说过去的机器人大多靠预先写好的固定动作干活,Natura-1 走的是另一条路:用语言模型理解指令,再把指令变成灵巧手的物理动作。手部控制交给基础模型之后,同一只手理论上能接下更多不同任务,而不必为每个动作单独编程。


 智梦
很好的开源项目