
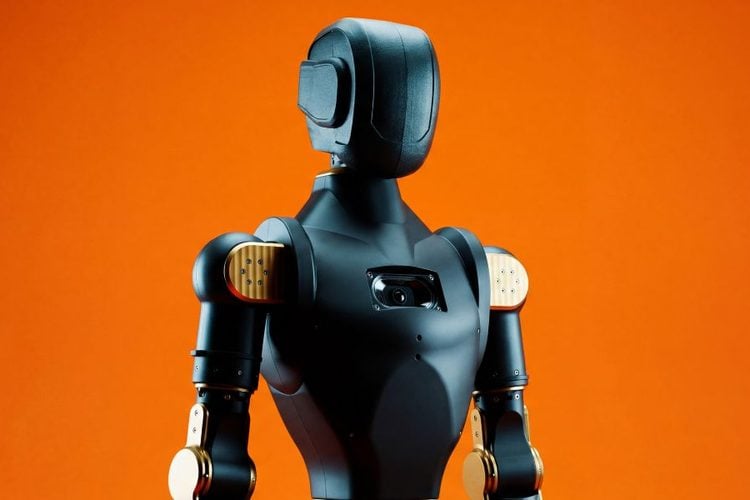
开源人形机器人 Asimov 1 进入建造第 374 天,团队正在部署新策略,测试仿真到现实迁移的难易程度,并称已取得明显进展。此次展示的跳舞动作为零样本策略完成,无需针对该动作重新训练。Asimov 1 由 Menlo Research 团队打造,设计与零件公开,定位为可复现的开源人形机器人项目,持续以每日进展的形式公开建造过程。
正文完
开源人形机器人 Asimov 1 进入建造第 374 天,团队正在部署新策略,测试仿真到现实迁移的难易程度,并称已取得明显进展。此次展示的跳舞动作为零样本策略完成,无需针对该动作重新训练。Asimov 1 由 Menlo Research 团队打造,设计与零件公开,定位为可复现的开源人形机器人项目,持续以每日进展的形式公开建造过程。
开源人形机器人 Asimov 1 进入搭建第 374 天,开发团…
一位开发者将开源人形机器人 Asimov 1 做成了浏览器里可交…


 智梦
很好的开源项目
