
英伟达在 11 月 9 日的博客中展示 Holoscan 5 的重力补偿循环,人手引导 Seeed Studio reBot 机械臂时它保持姿态、随手移动;循环每 2.5 毫秒读取各电机关节状态,用 Pinocchio 库算出抵消重力所需的力矩再发给电机。
正文完
英伟达在 11 月 9 日的博客中展示 Holoscan 5 的重力补偿循环,人手引导 Seeed Studio reBot 机械臂时它保持姿态、随手移动;循环每 2.5 毫秒读取各电机关节状态,用 Pinocchio 库算出抵消重力所需的力矩再发给电机。
英伟达将于北京时间 11 月 18 日约 5 时 20 分发布 …
美国财长贝森特周日表示,英伟达董事会在物色新任首席执行官时应放眼…
11 月 13 日,英伟达在机器人学习大会上发布开放世界动作模型…
英伟达的 RoboDojo 现已上线 Isaac Lab-Are…
英伟达发布机器人仿真入门教程《Getting Started W…
英伟达把 Cosmos 世界基础模型改造成实时交互式世界仿真,可…
 机器人模型
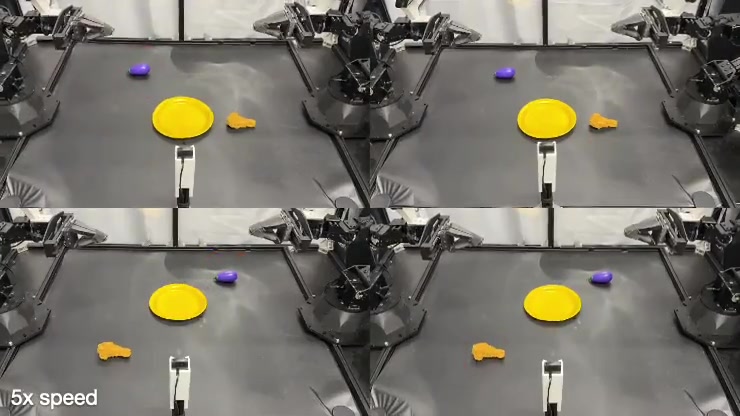
把视频世界模型微调为视觉运动策略,同时预测动作、...
查看资料品牌 · NVIDIA
仿真与训练 机器人模型
包含 SONIC 等模型、训练与部署流程的人形机...
查看资料品牌 · NVIDIA


 智梦
很好的开源项目