
英伟达把 Cosmos 世界基础模型改造成实时交互式世界仿真,可根据动作与场景控制流式生成视觉观测,既预测动作的视觉后果,也从外部模拟器维护的物理状态生成观测,用于具身智能体与自动驾驶的训练评估,代码与模型权重已公开。
正文完
英伟达把 Cosmos 世界基础模型改造成实时交互式世界仿真,可根据动作与场景控制流式生成视觉观测,既预测动作的视觉后果,也从外部模拟器维护的物理状态生成观测,用于具身智能体与自动驾驶的训练评估,代码与模型权重已公开。
英伟达的 MotionBricks 权重已在 Hugging F…
英伟达扩展了 Isaac 机器人平台生态,SimReady Ce…
10 月 21 日 GTC 柏林上,英伟达宣布 Isaac La…
英伟达这次不是单发一个大模型,而是按场景一次拆出六套开源模型:企…
在 10 月 21 日的 GTC Berlin 上,英伟达宣布打…
英伟达于 10 月 15 日推出 Nemotron 3.5 系列…
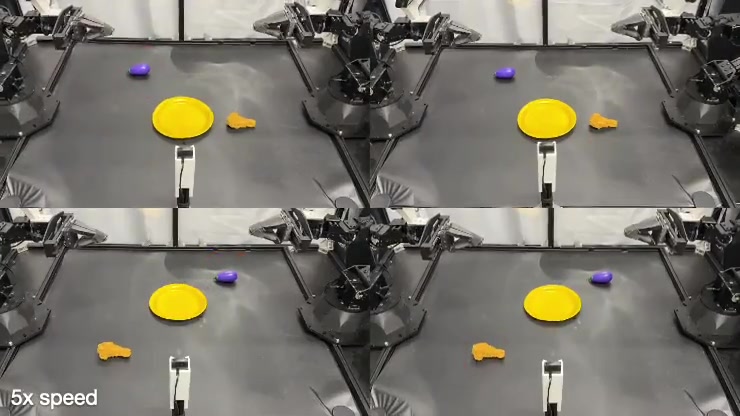 机器人模型
把视频世界模型微调为视觉运动策略,同时预测动作、...
查看资料品牌 · NVIDIA
仿真与训练 机器人模型
包含 SONIC 等模型、训练与部署流程的人形机...
查看资料品牌 · NVIDIA


 智梦
很好的开源项目