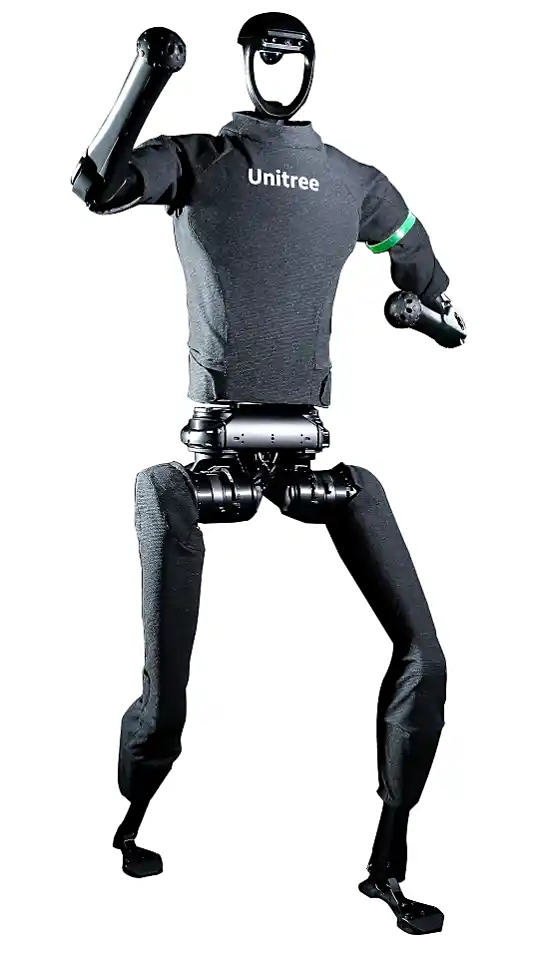
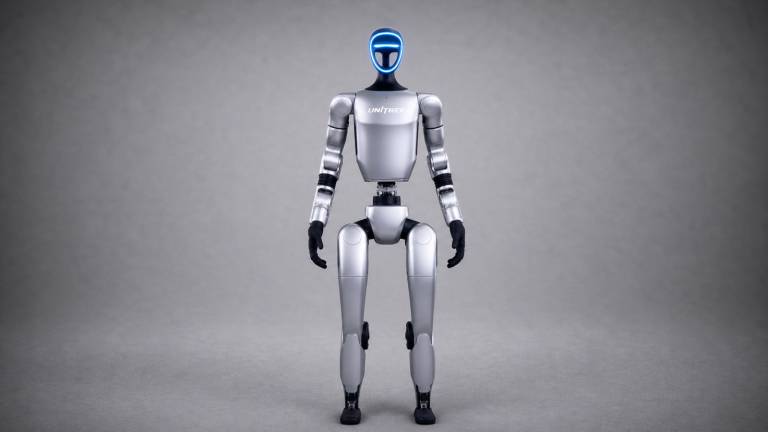
分层框架让 Unitree G1 在双足行走与爬行之间切换,穿过高度受限的空间,配套的代码与视频已经公开;该方法面向人形机器人在低矮、受限环境中的移动能力,拓展了其可达的工作空间;公开的配套代码与视频覆盖了双足行走与爬行切换的演示,便于同行复现其在受限空间中的表现。
正文完
分层框架让 Unitree G1 在双足行走与爬行之间切换,穿过高度受限的空间,配套的代码与视频已经公开;该方法面向人形机器人在低矮、受限环境中的移动能力,拓展了其可达的工作空间;公开的配套代码与视频覆盖了双足行走与爬行切换的演示,便于同行复现其在受限空间中的表现。
宇树研发足式、人形机器人及核心零部件,产品包括 G1、H1、R1 和 Go2 等系列。公司自行开发电机、控制器及感知和运动控制算法,面向科研、消费及行业应用。
查看品牌完整资料 →
宇树科技 10 月 26 日收报 672 元。摩根大通 10 月…
据 The Robot Belt 10 月 23 日报道,202…
宇树 H2-X 宣传片中机器人抬车头救假人的场景被指并非真正发力…
HuMiT 实现人形全身遥操作跟踪:仅用根高度、根速度和当前帧四…
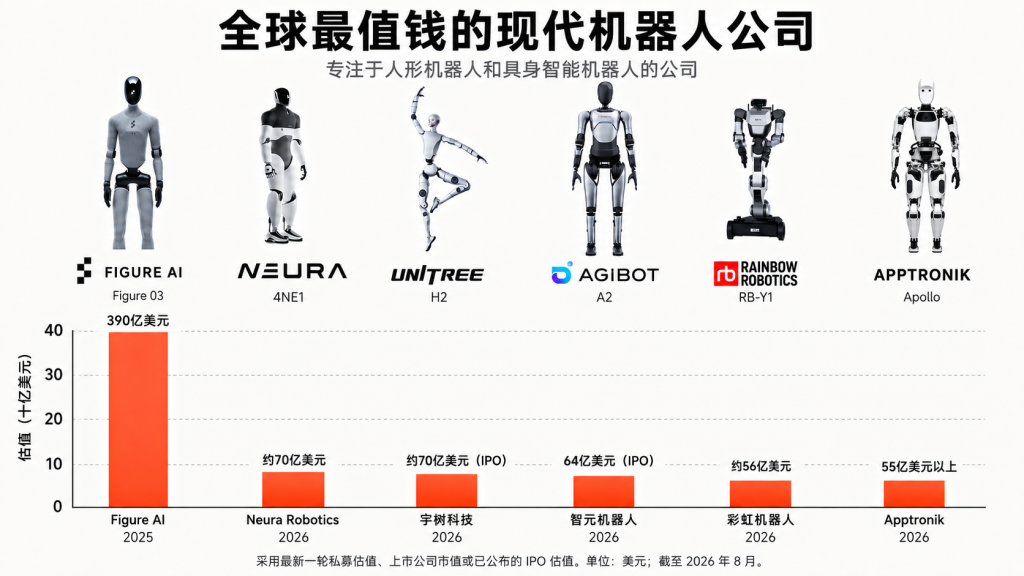
(表格翻译自网络,不代表网站观点) 整体来看,Figure AI…


 智梦
很好的开源项目