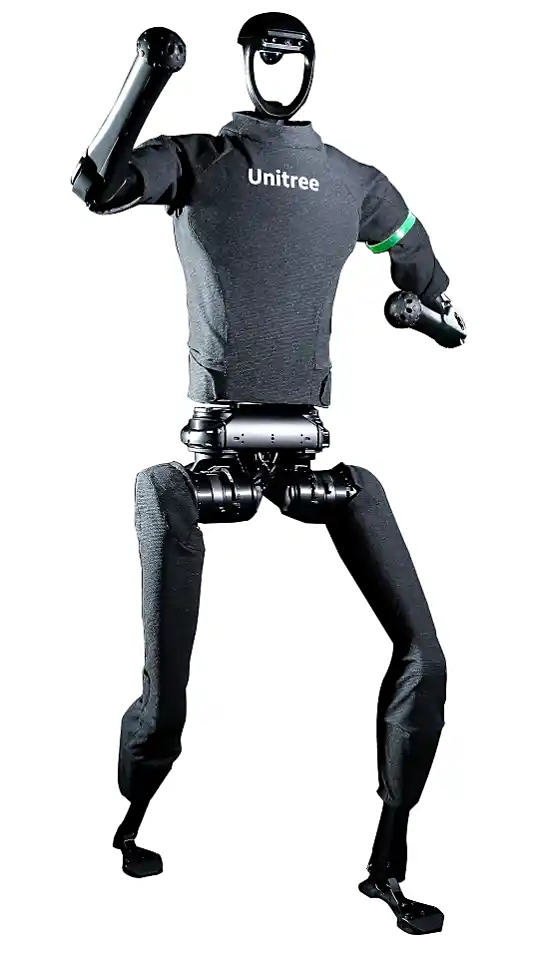
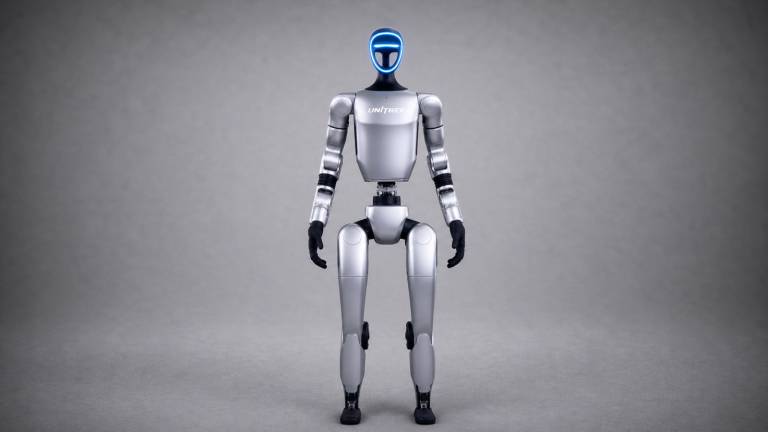
HuMiT 实现人形全身遥操作跟踪:仅用根高度、根速度和当前帧四个稀疏关键点的位姿表达即可不损失精度,已在宇树 Unitree G1 上验证,头显数据流到策略输出约 20 毫秒,并成功接住了抛来的球。
正文完
HuMiT 实现人形全身遥操作跟踪:仅用根高度、根速度和当前帧四个稀疏关键点的位姿表达即可不损失精度,已在宇树 Unitree G1 上验证,头显数据流到策略输出约 20 毫秒,并成功接住了抛来的球。
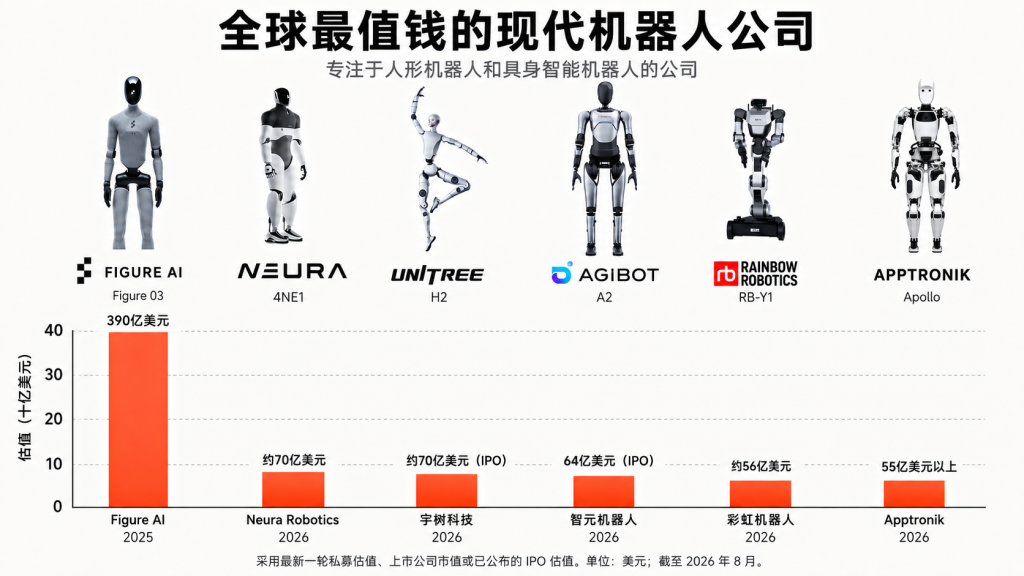
宇树研发足式、人形机器人及核心零部件,产品包括 G1、H1、R1 和 Go2 等系列。公司自行开发电机、控制器及感知和运动控制算法,面向科研、消费及行业应用。
查看品牌完整资料 →


 智梦
很好的开源项目