
现在不少机器人大脑采用 VLA 架构:看到什么、就做什么,反应快,却不会预见下一步。任务一长、环境一变,就容易翻车。
一篇新论文给机器人加上了“世界模型”,也就是想象力:动手之前,先在脑子里预演未来,再决定怎么做。
研究把四种主流方法放进同一个框架同台对比,发现:预测未来“用什么表示”最关键,2D 语义表征在各种方法下都最稳;没有万能方案,对预训练好的 VLA,只有解耦式设计管用;“想象力”在最难的任务上提升最大,长程任务成功率最多提升 26.3 个百分点。
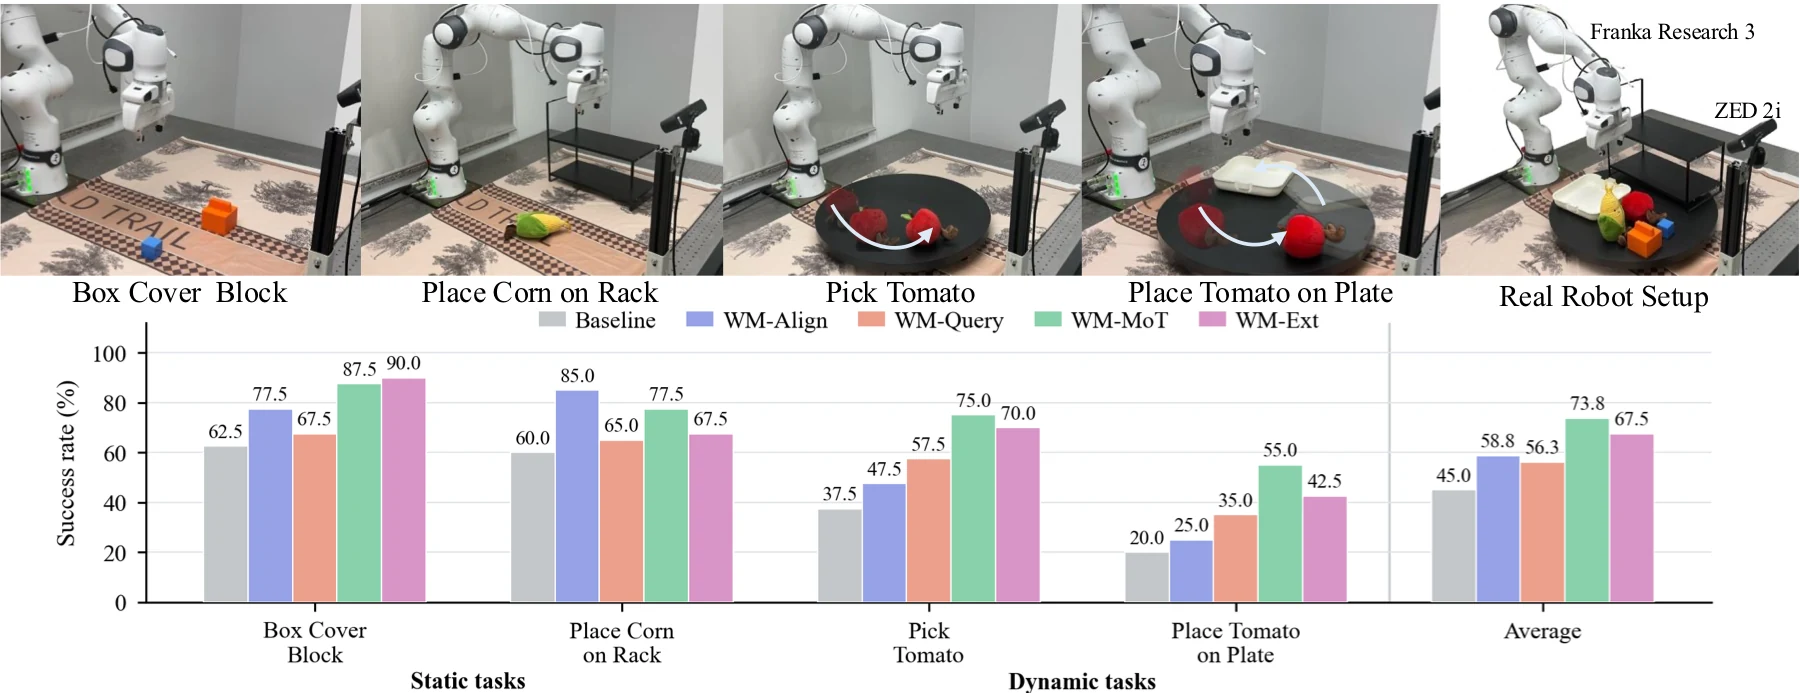
真机测试中,最好的方法把一台 Franka 机械臂四项任务的成功率从 45% 提到 73.8%。机器人缺的不是更快的反应,而是动手之前先想象的能力。
正文完


 智梦
很好的开源项目