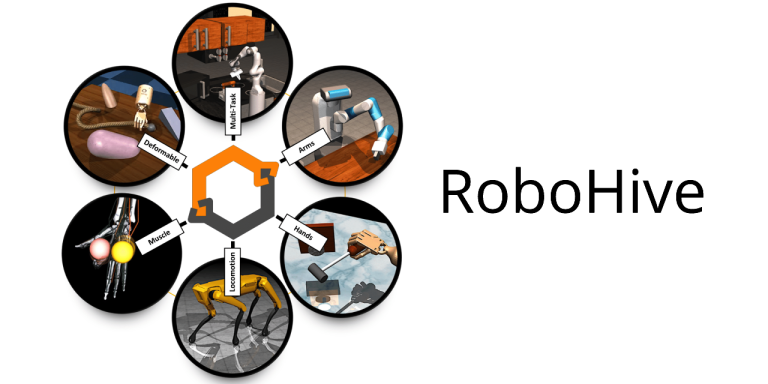
仿真与训练RoboHiveRoboHive 是基于 MuJoCo 的统一机器人学习仿真框架,以 OpenAI Gym API 提供手部灵巧操作、机械臂操作、肌肉骨骼控制和多任务等环境套件,兼容 Stable Baselines...技术栈 · MuJoCo;Python;OpenAI Gym API;可接入 Stable Baselines、RLlib、TorchRL、AgentHive验证环境 · 仿真