PHYSICAL AI

物理 AI

模型、世界模型与让机器人行动起来的技术
Natura-1Nature Will
机器人模型

Natura-1

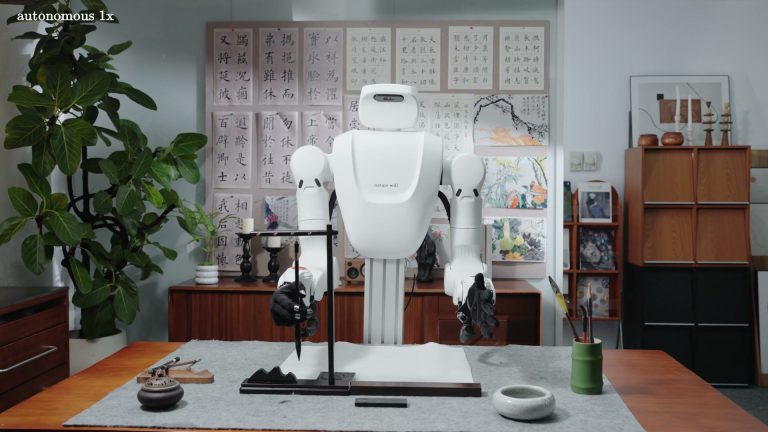
Natura-1 是 Nature Will 的首个通用物理世界基础模型:500 亿参数 MoE 架构,预训练于超过一百万小时人类自我中心经验,结合少量机器人数据后训练,可在 100 毫秒控制环内驱动...
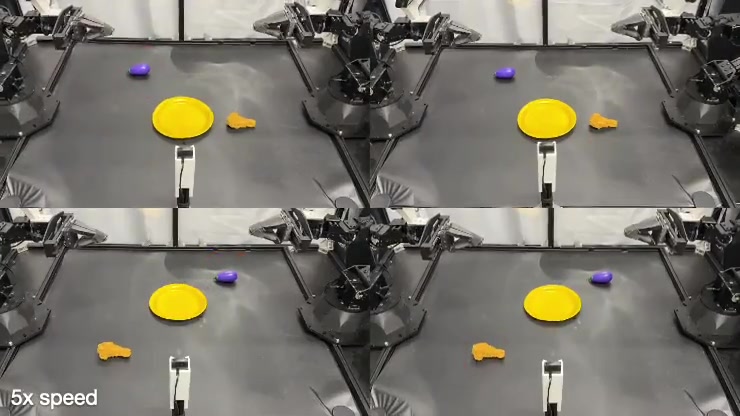
技术栈 · 统一数据湖仓、分布式训练引擎、Rust 编排层、CUDA 内核、50B MoE 架构。验证环境 · 真机
Cosmos PolicyNVIDIA
机器人模型

Cosmos Policy

把视频世界模型微调为视觉运动策略,同时预测动作、未来状态和价值。

技术栈 · PyTorch、Cosmos Predict2、Docker验证环境 · 仿真与真机
UniVLA
机器人模型

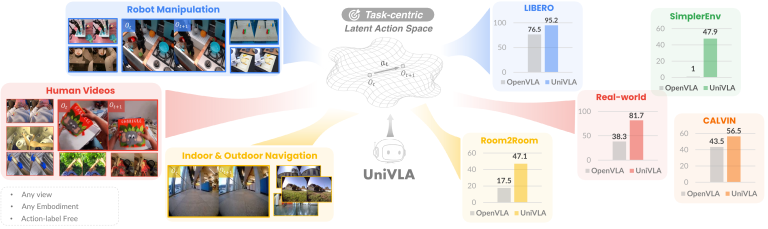
UniVLA

从跨形态视频学习任务相关潜在动作的视觉语言动作模型。

技术栈 · PyTorch、潜在动作模型、VLA验证环境 · 仿真与真机
SmolVLAHugging Face
机器人模型

SmolVLA

面向较低算力机器人研究、与 LeRobot 工具链集成的紧凑 VLA 模型。

技术栈 · PyTorch、LeRobot验证环境 · 仿真与真机
OpenVLA
机器人模型

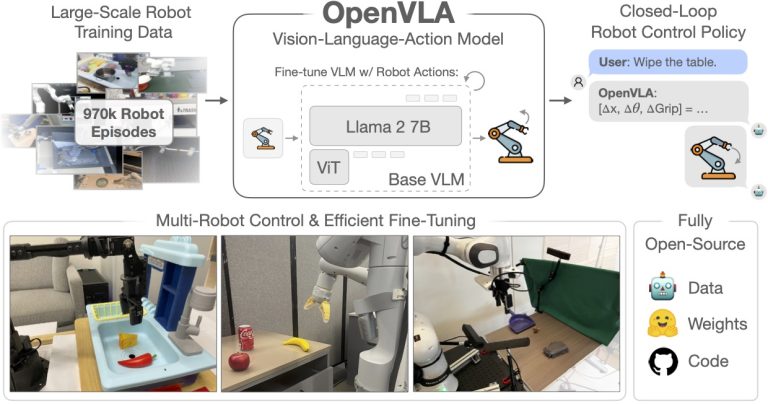
OpenVLA

将相机图像和语言指令转成机器人动作的开放视觉语言动作模型。

技术栈 · PyTorch、Transformers、RLDS验证环境 · 仿真与真机
GR00T WholeBodyControl / GEAR-SONICNVIDIA
机器人模型

GR00T WholeBodyControl / GEAR-SONIC

包含 SONIC 等模型、训练与部署流程的人形机器人全身控制项目。

技术栈 · Isaac Lab、MuJoCo、C++ 推理验证环境 · 仿真与真机

内容合作 · 项目交流

欢迎开发者、团队与我们联系,一起推动 AI 与机器人领域的优质内容创作与交流。