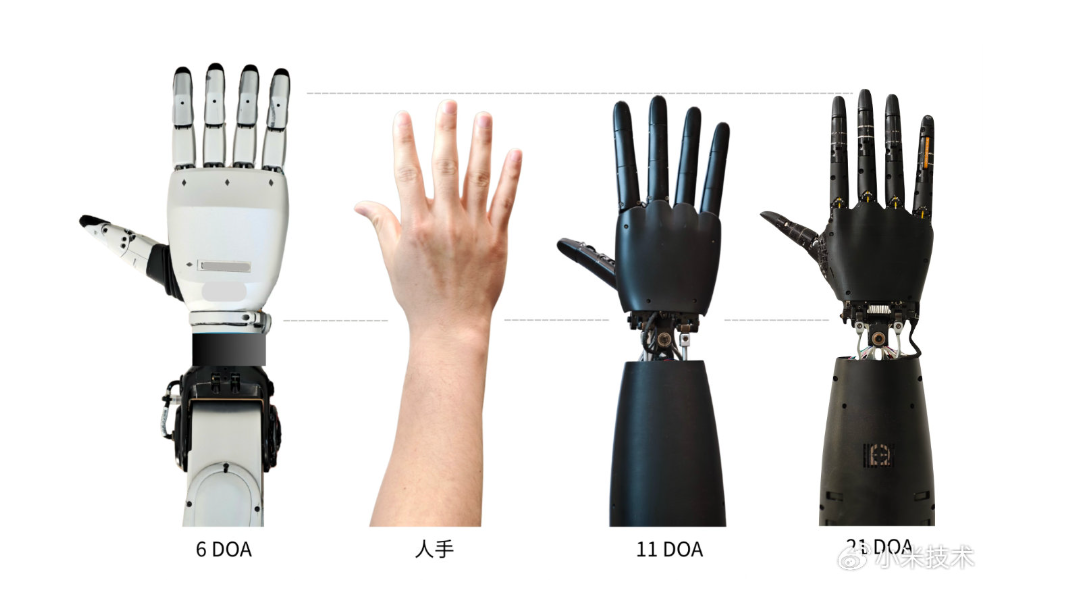
10 月 27 日,小米技术公布新一代高自由度仿生手研发进展:该仿生手拥有 21 个自由度、26 个电机,配备 1500 个触觉感知点,手掌重 324 克。团队基于小米汽车智能制造部中试中心采集的 1827 个真实作业标准操作流程,对设计与抓握能力进行分析验证。
仿真显示,相较 6 至 15 自由度方案,17 至 21 自由度方案的平均稳定抓握成功率提升 15% 至 38%;自由度达到 23 个及以上时提升幅度明显放缓,团队最终选择 21 自由度方案,以兼顾工厂作业覆盖度与抓握表现。
正文完
10 月 27 日,小米技术公布新一代高自由度仿生手研发进展:该仿生手拥有 21 个自由度、26 个电机,配备 1500 个触觉感知点,手掌重 324 克。团队基于小米汽车智能制造部中试中心采集的 1827 个真实作业标准操作流程,对设计与抓握能力进行分析验证。
仿真显示,相较 6 至 15 自由度方案,17 至 21 自由度方案的平均稳定抓握成功率提升 15% 至 38%;自由度达到 23 个及以上时提升幅度明显放缓,团队最终选择 21 自由度方案,以兼顾工厂作业覆盖度与抓握表现。
小米开展消费电子、智能硬件和智能制造业务,并探索机器人技术。CyberOne 是其公开展示的人形机器人产品,机器人资料聚合与手机及家电业务介绍分开维护。
查看品牌完整资料 →


 智梦
很好的开源项目