PHYSICAL AI

物理 AI

模型、世界模型与让机器人行动起来的技术
JST-2
世界模型

JST-2

JST-2 是 Viggle 的物理原生世界基础模型,将场景、角色和运动统一到共享的 3D 世界中,以交互速度生成和扩展 3D 场景。
技术栈 · Joint Space-and-Time (JST) 架构;Physics-Native Tokens;3D Gaussian splats;NVIDIA B200 推理
V-JEPA 2Meta
世界模型

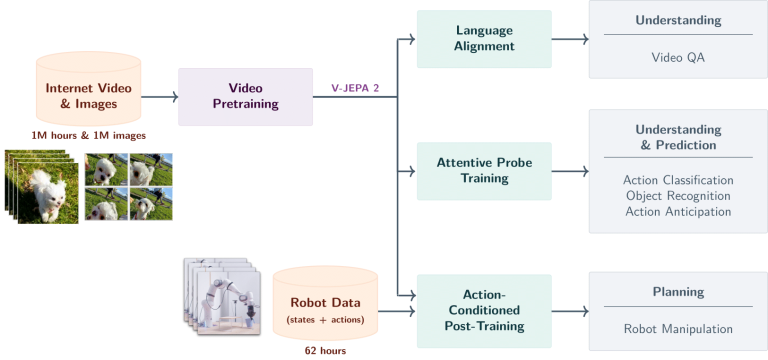
V-JEPA 2

在潜在特征空间预测视频,并用于动作理解与机器人规划的世界模型系列。

技术栈 · PyTorch、JEPA验证环境 · 仿真与真机
1X World Model1X Technologies
世界模型

1X World Model

以机器人视角预测未来场景,并研究视频到动作转换的世界模型。

技术栈 · 视频扩散模型、逆动力学模型验证环境 · 真机
LingBot-VA蚂蚁灵波
世界模型

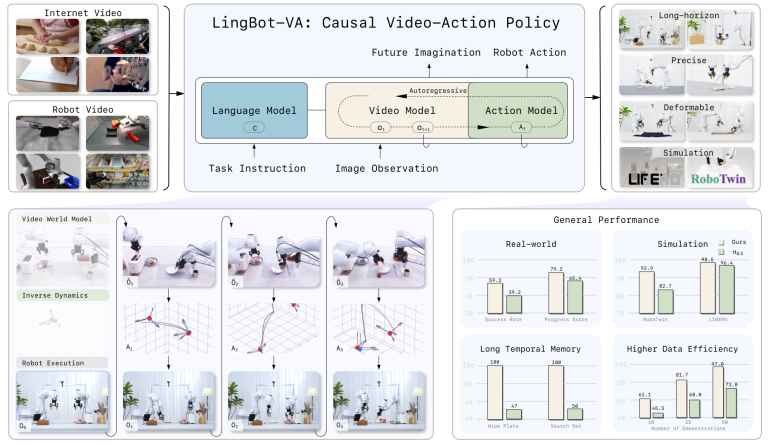
LingBot-VA

将视频预测和动作推理结合的因果视频动作世界模型。

技术栈 · PyTorch、扩散模型、LeRobot 数据格式验证环境 · 仿真

内容合作 · 项目交流

欢迎开发者、团队与我们联系,一起推动 AI 与机器人领域的优质内容创作与交流。