
品牌:Meta
验证条件与证据
依据作者官方项目页、仓库或模型说明整理;环境标识描述作者实验,不代表智梦实测。智梦未训练模型或运行真机。
核心能力
- 潜在空间视频预测
- 动作条件世界模型与规划
- 公开训练和评测实现及检查点
能力局限
- 模型不以生成逼真视频为主要目标
- 机器人规划结论不能直接套用到纯视频编码器或不同硬件。
技术资料
- 输入
- 视频;动作条件版本另需机器人动作
- 输出
- 视频特征、未来潜在状态与规划信号
- 适用任务
- 视频理解、动作预测与机械臂规划
- 技术栈与依赖
- PyTorch、JEPA
公开范围与许可证
- 代码
- 官方公开参考代码;许可:MIT;部分组件 Apache-2.0。上游依赖按各自许可证使用。
- 权重
- 作者提供检查点或下载入口;权重及底座模型的许可证需在下载前分别核对,不直接沿用代码许可。
- 数据
- 训练视频与机器人交互数据的完整公开范围不能由代码开放推断。
- 硬件
- 本条为模型或控制软件资料,不代表机器人整机硬件开源。
资料介绍
项目简介
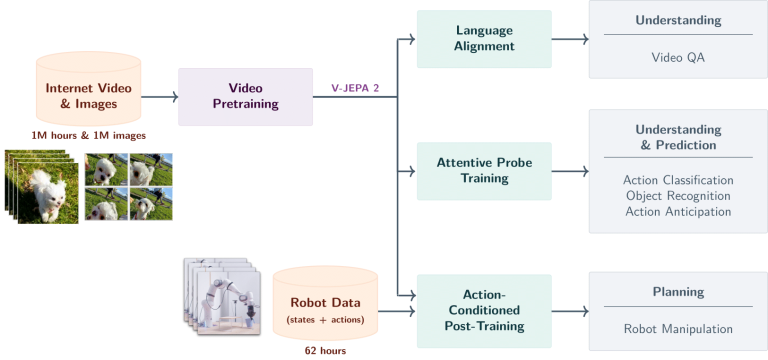
V-JEPA 2 通过视频自监督学习获得时空表示。动作条件版本 V-JEPA 2-AC 结合机器人交互数据进行规划;当前仓库也包含 V-JEPA 2.1,使用时应区分版本。
主要能力
- 潜在空间视频预测
- 动作条件世界模型与规划
- 公开训练和评测实现及检查点
使用与适配
模型不以生成逼真视频为主要目标;机器人规划结论不能直接套用到纯视频编码器或不同硬件。
公开范围
官方公开参考代码;许可:MIT;部分组件 Apache-2.0。上游依赖按各自许可证使用。作者提供检查点或下载入口;权重及底座模型的许可证需在下载前分别核对,不直接沿用代码许可。训练视频与机器人交互数据的完整公开范围不能由代码开放推断。
资料来源
- https://github.com/facebookresearch/vjepa2
- https://ai.meta.com/research/v-jepa/
- https://huggingface.co/collections/facebook/v-jepa-2-6841bad8413014e185b497a6
- https://github.com/backblaze-labs/awesome-physical-ai
- https://arxiv.org/abs/2506.09985
资料核对:2026-10-14。依据作者官方项目页、仓库或模型说明整理;环境标识描述作者实验,不代表智梦实测。智梦未训练模型或运行真机。
资料来源
Meta相关资讯
Meta 称 Muse Wonder 已追平 OpenAI 与 Anthropic
Meta 发布新一代前沿 AI 模型 Muse Wonder,称…
Meta 称 Muse Wonder 已追平 OpenAI 与 Anthropic
Meta 发布新一代前沿 AI 模型 Muse Wonder,分…