
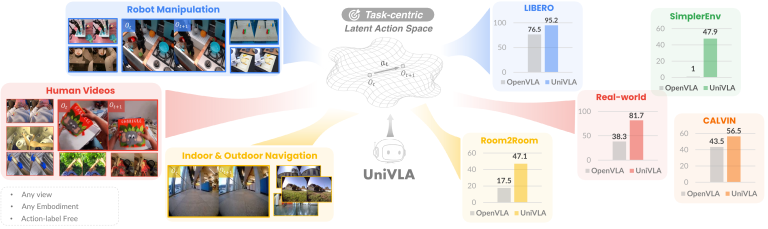
验证条件与证据
依据作者官方项目页、仓库或模型说明整理;环境标识描述作者实验,不代表智梦实测。智梦未训练模型或运行真机。
核心能力
- 任务相关潜在动作学习
- 利用不同形态与人类视频
- 提供预训练和任务适配模型
能力局限
- 无动作标签的视频学习只对应部分训练阶段
- 具体部署仍需要动作解码和平台适配。
技术资料
- 输入
- 视觉观察、语言指令与视频训练数据
- 输出
- 潜在动作及适配后的机器人动作
- 适用任务
- 机器人操作与视觉导航
- 技术栈与依赖
- PyTorch、潜在动作模型、VLA
公开范围与许可证
- 代码
- 官方公开参考代码;许可:Apache-2.0。上游依赖按各自许可证使用。
- 权重
- 作者提供检查点或下载入口;权重及底座模型的许可证需在下载前分别核对,不直接沿用代码许可。
- 数据
- 涉及 OpenX、Ego4D 等多来源数据,各自许可分别适用。
- 硬件
- 本条为模型或控制软件资料,不代表机器人整机硬件开源。
资料介绍
项目简介
UniVLA 先从视频提取任务相关潜在动作,再训练通用策略并适配具体机器人动作。作者提供分阶段模型、训练路线、操作与导航基准配置及真机演示。
主要能力
- 任务相关潜在动作学习
- 利用不同形态与人类视频
- 提供预训练和任务适配模型
使用与适配
无动作标签的视频学习只对应部分训练阶段;具体部署仍需要动作解码和平台适配。
公开范围
官方公开参考代码;许可:Apache-2.0。上游依赖按各自许可证使用。作者提供检查点或下载入口;权重及底座模型的许可证需在下载前分别核对,不直接沿用代码许可。涉及 OpenX、Ego4D 等多来源数据,各自许可分别适用。
资料来源
- https://github.com/OpenDriveLab/UniVLA
- https://huggingface.co/qwbu/univla-7b
- https://github.com/backblaze-labs/awesome-physical-ai
- https://arxiv.org/abs/2505.06111
资料核对:2026-10-14。依据作者官方项目页、仓库或模型说明整理;环境标识描述作者实验,不代表智梦实测。智梦未训练模型或运行真机。