
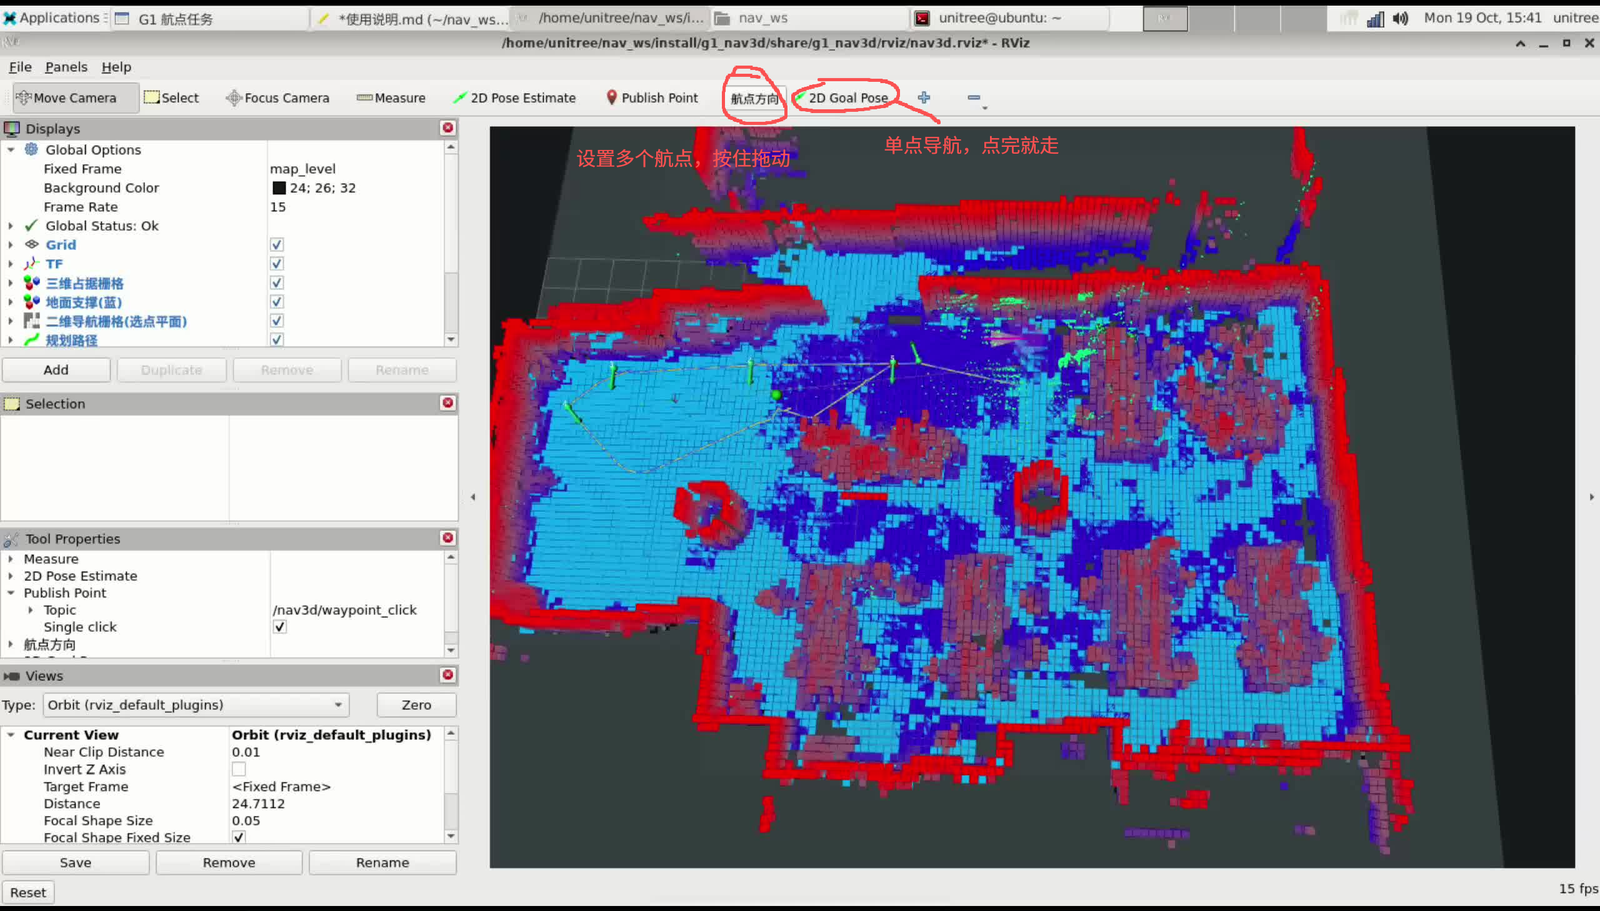
宇树 G1 走进展厅,不再是站在原地摆拍:一套刚开源的系统让它能自己建图、规划路线、绕开障碍物,走到每件展品前停下来讲一段解说。
项目名为 unitree-g1-slam-nav-guide,面向 G1 的 PC2 机载电脑,基于 ROS 2 Humble。机器人用 Livox MID360 激光雷达配合 FAST-LIO 建图,之后在多层建筑里自主导航:楼梯坡道自动降速,“没观测到支撑”的路径直接拒绝通行;到站先原地对齐朝向,再停留 5 秒播放本地讲解音频。紧急防撞距离 0.4 米,定位失效等异常触发停车。
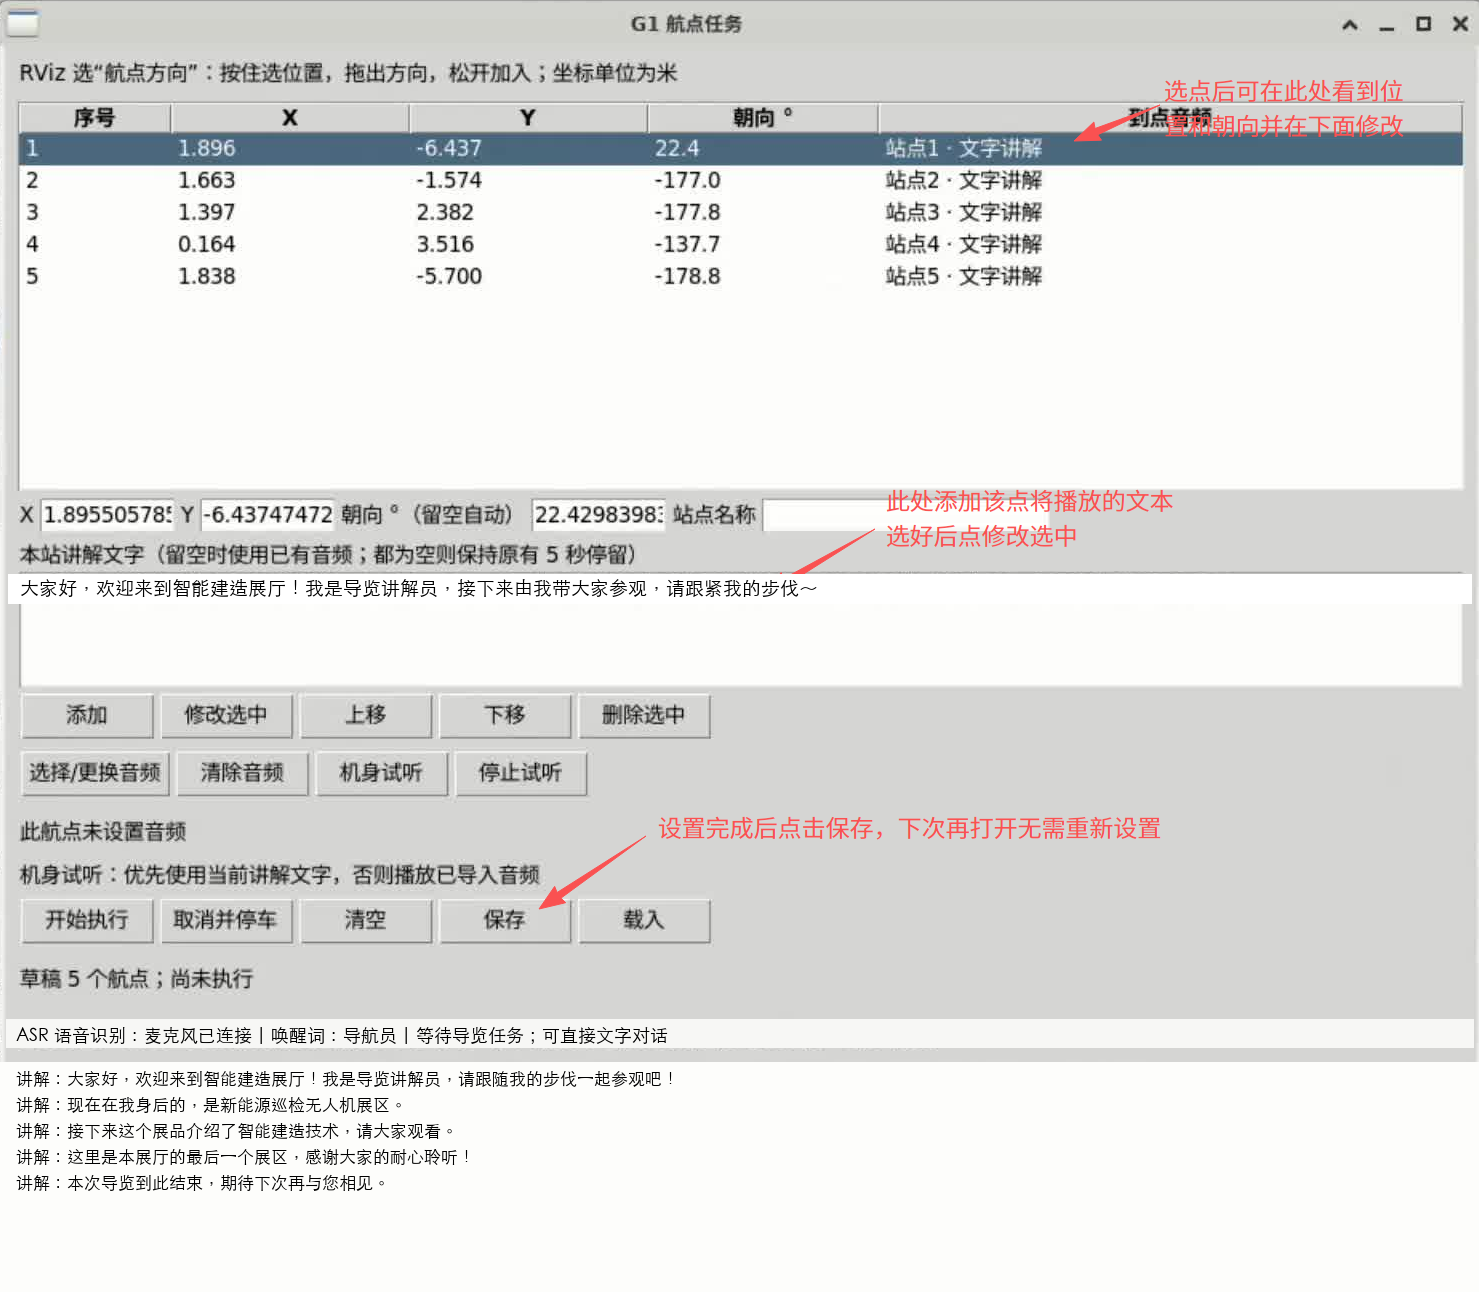
文档是中文的,系统完全离线运行。另一面是:仓库 10 月 19 日刚创建,仅 1 颗星,定位精度未过门槛,实机测试尚未完成。它更像一份“能跑起来的工程起点”,但对 G1 拥有者和展馆团队来说,这是第一份带中文文档的人形机器人室内导览完整参考实现。
正文完


 智梦
很好的开源项目