
peng-zhihui · 机械臂
Dummy-Robot: 超迷你智能机械臂
我的超迷你机械臂机器人项目,开源所有设计、固件与上位机,整机硬件成本...
开发者平台
资料整理中
开源产品
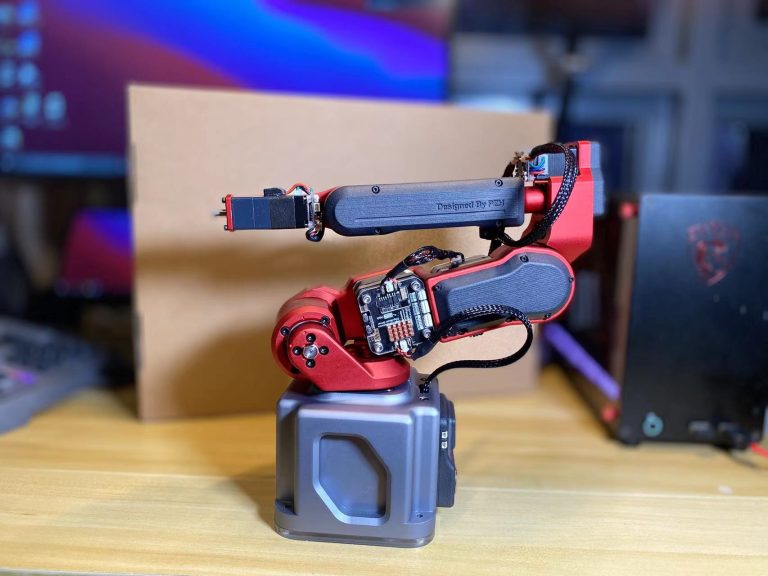
我的超迷你机械臂机器人项目,开源所有设计、固件与上位机,整机硬件成本...
Dummy-Robot: 超迷你智能机械臂 的核心价值在于机械臂形态定位明确、适合开发者平台相关场景、可继续结合官方资料评估产品价值;进一步采购或复现前,建议核对配置、价格和资料完整度。
Dummy-Robot 是稚晖君开源的超迷你桌面级机械臂项目,完整包含结构设计、电路、固件及上位机软件。
核心亮点:
– 6 轴串联结构,使用步进电机 + 谐波 / 摆线针轮减速器
– 自研 Ctrl-Step 闭环驱动,支持 CAN 总线,仅需 4 根线即可串联所有关节
– 固件基于 FreeRTOS,实现运动学正逆解、梯形加减速轨迹规划,支持位置 / 速度 / 力矩 / 轨迹控制
– 上位机基于 Unity3D,兼容 RoboDK 通讯协议
– 所有硬件(PCB、3D 模型)和软件源码均已开放
– 青春版方案进一步降低成本,采用 3D 打印和自制摆线减速器,目标整机成本≤2000 元
完整文档请见 GitHub 仓库。
来源:https://github.com/peng-zhihui/Dummy-Robot
围绕开发价值、生态兼容与采购风险,整理当前公开资料中最值得关注的信息。
当前资料可确认的核心参数如下;详细型号、尺寸与配件以官方最新配置为准。
| 规格参数 | 待补充 |
|---|
围绕教学、实验、部署与原型开发,优先呈现能够落地的使用方式。
适合验证从代码到机器人动作的控制链路和开发工作流。
适合验证从代码到机器人动作的控制链路和开发工作流。
适合在采购或复现前,先确认定位、参数和资料完整度。